


It-Trasportatur Modulari Self-Propelled (SPMT) jikkonsisti primarjament f'moduli ta 'speċifikazzjonijiet varji, mgħammra b'Unità ta' Power Pack (PPU), kif ukoll sistemi elettriċi, ta 'kontroll u idrawliċi. Il-PPU fih komponenti bħal magna diesel, assemblaġġ ta 'pompa idrawlika, tank tal-fjuwil, u pannell tal-kontroll; il-magna tmexxi l-pompi idrawliċi biex tiġġenera qawwa idrawlika, li min-naħa tagħha tmexxi l-muturi idrawliċi fuq kull fus (kull rota tas-sewqan tipprovdi 60 kN ta 'forza tas-sewqan) biex tmexxi l-vettura. Barra minn hekk, il-PPU jipprovdi enerġija idrawlika għall-irfigħ/inżul tal-pjattaforma, l-istering tal-fus, u l-kontroll ġenerali tal-vettura. Il-konfigurazzjoni tal-PPU u t-trasportatur hija illustrata fil-figura (bl-użu ta 'setup ta' 6 fusijiet, 2 fajls bħala eżempju).
Biex jittrasportaw tagħbijiet wiesgħa, it-trasportaturi jistgħu jiġu akkoppjati lateralment biex jiffurmaw unitajiet bi tliet fajls jew aktar; għal tagħbijiet extra-twil, jistgħu jiġu akkoppjati b'mod lonġitudinali biex joħolqu numri varji ta 'moduli tal-fus-b'akkoppjar akbar li jirriżulta f'kapaċità ta' tagħbija ogħla. Il-pjattaforma tappoġġja firxa ta 'rfigħ ta' 1,500 mm ± 350 mm biex tiffaċilita l-irfigħ u l-ippożizzjonar tal-merkanzija. Unitajiet tat-trasportatur individwali jistgħu joperaw fl-unison (b'mod sinkroniku) billi jgħaqqdu s-sistemi ta 'kontroll tagħhom, filwaqt li l-fusien tar-roti individwali jistgħu jduru b'mod indipendenti f'medda ta' +100 grad sa -130 grad. Billi ddawwar il-fusien għal angoli speċifiċi madwar ċentru ta 'rotazzjoni magħżul, l-assemblaġġ kollu tal-vettura jista' jesegwixxi traduzzjoni lineari fi kwalunkwe direzzjoni u jwettaq rotazzjoni ta '360 grad fuq il-post.
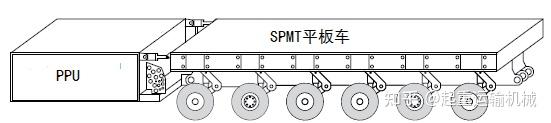
Dijagramma skematika tat-trasportaturi PPU u SPMT....
Fattibbiltà ta 'Pożizzjonament u Installazzjoni ta' Moduli Kbar bl-użu ta 'SPMTs
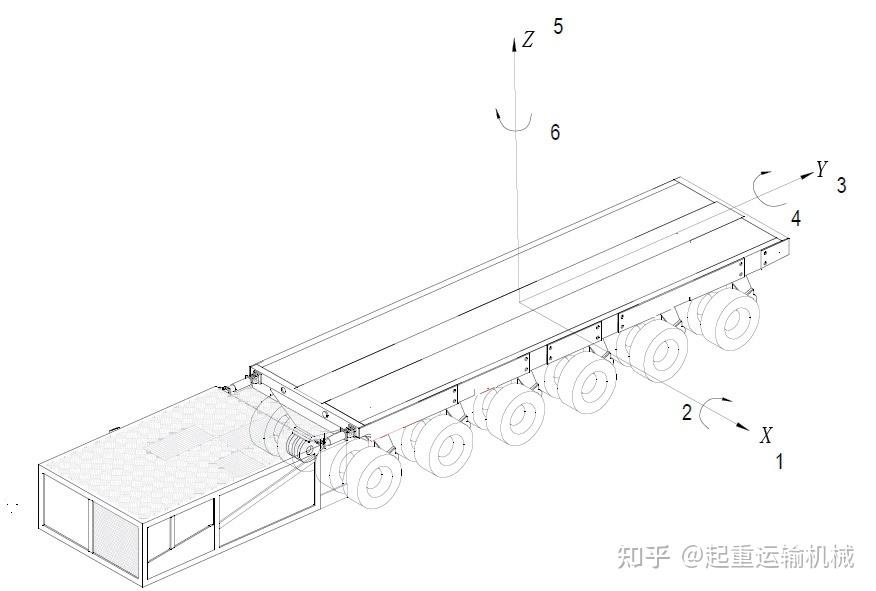
Kif muri fil-figura (bl-użu ta 'konfigurazzjoni ta' 6 fusijiet, 2 fajls bħala eżempju), l-unità SPMT hija kapaċi għal sitt gradi ta 'libertà ta' moviment: traduzzjoni tul l-assi X (DOF 1), traduzzjoni tul l-assi Y (DOF 3), u rfigħ / tbaxxi vertikali tul l-assi Z (DOF 5); tista 'wkoll twettaq pitching madwar l-assi X (DOF 2), irrumblar tul l-assi Y (DOF 4), u rotazzjoni fil-post madwar l-assi Z (DOF 6).
2, 4, u 5 Gradi ta' Libertà: Prinċipji ta' Operazzjoni u Kontroll
Kif muri fil-figura ta 'hawn fuq, 2, 4, u 5 gradi ta' libertà jistgħu jinkisbu permezz tas-sistema ta 'appoġġ SPMT, b'kontroll operattiv preċiż attivat permezz ta' interface bniedem-magna. Iċ-ċirkwit idrawliku tas-sistema ta 'appoġġ SPMT jikkonsisti f'linji doppji fuq kull naħa waħda li tipprovdi t-tarf distali (ta' quddiem) u l-ieħor it-tarf prossimali (wara). Din il-konfigurazzjoni tipprovdi total ta 'erba' linji ta 'appoġġ indipendenti fuq iż-żewġ naħat; kull linja tgħaqqad ma 'żona ta' appoġġ speċifika, u b'hekk tistabbilixxi erba 'żoni ta' appoġġ indipendenti fi ħdan il-pjan XY illustrat fil-Figura 2.
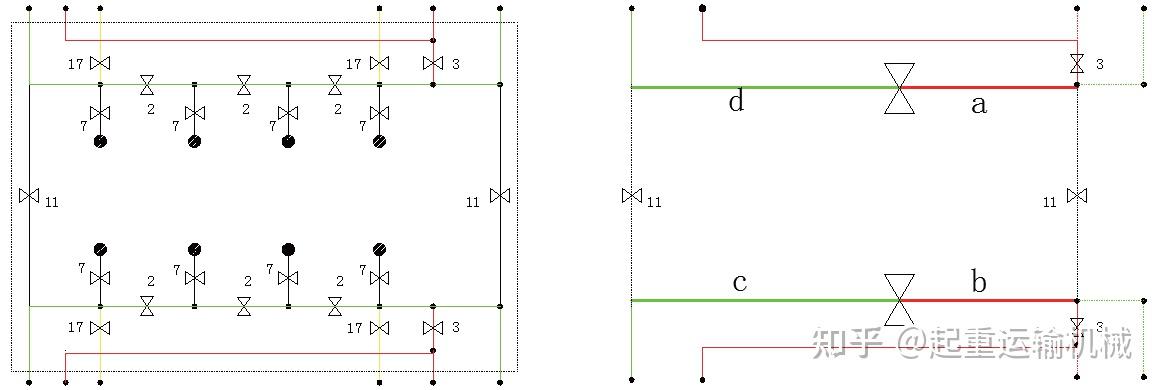
Kif muri fil-figura, billi tikkonfigura l-korpi tal-valvi 2, 3, 11, u 17, l-assemblaġġ SPMT jista 'jinqasam f'erba' żoni ta 'appoġġ indipendenti (a, b, c, u d); filwaqt li kull żona tista 'tiġi kkontrollata b'mod indipendenti, l-assemblaġġ kollu jista' wkoll jiġi ġestit permezz ta 'interface bniedem-magna, li tippermetti operazzjonijiet ta' rfigħ ta '5-gradi ta' libertà. Billi tgħaqqad iż-żoni ta 'appoġġ a u b, kif ukoll ċ u d, l-assemblaġġ SPMT huwa maqsum f'żoni ta' quddiem u ta 'wara tul l-assi Y; l-aġġustament tal-irfigħ f'dawn iż-żoni jippermetti operazzjonijiet ta 'pitching lonġitudinali ta' 2-gradi ta 'libertà. Bl-istess mod, billi tgħaqqad iż-żoni ta 'appoġġ a u d, kif ukoll b u ċ, l-assemblaġġ huwa maqsum f'żoni tax-xellug u tal-lemin tul l-assi X; l-aġġustament tal-irfigħ f'dawn iż-żoni jippermetti operazzjonijiet ta 'rolling laterali b'4-gradi ta' libertà.
Il-veloċità tal-irfigħ tas-sistema ta 'appoġġ SPMT tista' tiġi aġġustata f'żewġ stadji bbażati fuq rekwiżiti attwali: l-ewwel stadju huwa kkonfigurat permezz tas-sistema ta 'kontroll (aġġustabbli minn 0% sa 100%), u t-tieni stadju huwa aġġustat permezz ta' potenzjometru (aġġustabbli minn 0 sa 100). Teoretikament, il-veloċità tal-irfigħ tista 'tiġi aġġustata għal livell infinitament baxx.
Fil-qosor, permezz tas-sistema ta 'appoġġ tiegħu, l-SPMT jippermetti rfigħ/inżul infiniteżimali kif ukoll movimenti ta' pitching u rolling madwar it-2, 4, u 5 gradi ta 'libertà illustrati fil-Figura 2.
Prinċipji ta' Ħidma u Kontroll għal 1, 3, u 6 Gradi ta' Libertà
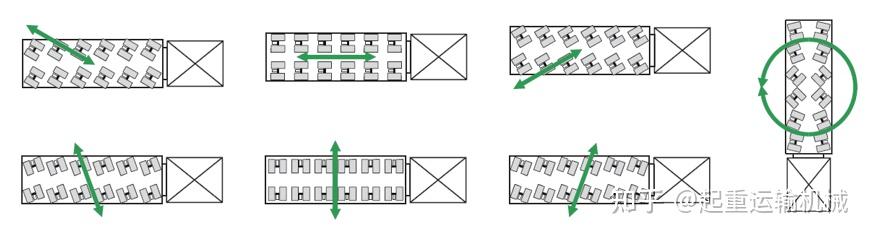
Il-gradi ta' libertà (1, 3, u 6) jinkisbu permezz tas-sistemi tal-isteering u tas-sewqan tal-SPMT. Il-figura turi xi wħud mill-modi ta 'l-immanuvrar ta' l-SPMT, li jippermettu moviment fi kwalunkwe direzzjoni fi ħdan il-pjan XY u l-istering fi kwalunkwe angolu madwar kwalunkwe punt f'dak il-pjan. Ir-roti tas-sewqan huma mqassma b'mod simetriku madwar iċ-ċentru ġeometriku tal-pjattaforma, bil-propulsjoni pprovduta minn muturi idrawliċi fit-tarf tar-rota; is-sistema hija ddisinjata biex timminimizza xokk u vibrazzjoni waqt it-tħaddim. Żewġ modi operattivi huma disponibbli bbażati fuq il-veloċità tal-ivvjaġġar: "Modalità Normali" u "Modalità Creep". Fil-Modalità Normali, l-operatur jikkontrolla l-veloċità tal-magna permezz tat-throttle biex jirregola l-pressjoni u l-fluss tal-ħruġ tal-pompa idrawlika, u b'hekk jikkontrolla l-veloċità tal-muturi idrawliċi. Il-Modalità Creep tippermetti settings speċifiċi ta 'input tas-sistema, li tippermetti moviment awtomatiku u b'veloċità stabbli; teoretikament, il-veloċità creep tista 'tkun infinitesimally bil-mod.
Ibbażat fuq l-analiżi ta 'hawn fuq, is-sistemi ta' appoġġ, istering u sewqan tal-SPMT jippermettu moviment fil-gradi kollha ta 'libertà, b'veloċitajiet ta' vjaġġar teoretikament infiniteżimali għal kull grad ta 'libertà. Flimkien mal-kapaċità li jgħaqqdu unitajiet multipli b'mod arbitrarju fi ħdan il-pjan XY, dan jippermetti l-installazzjoni u l-ippożizzjonar ta 'komponenti modulari tqal fuq skala kbira.
SPMT Esperiment ta 'Verifika ta' Preċiżjoni tal-Pożizzjonament
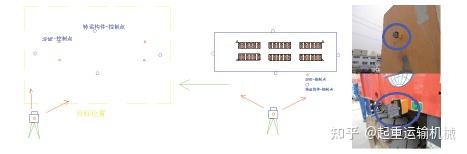
Dan l-esperiment ta 'validazzjoni sar fuq wiċċ tal-konkrit livell bl-użu ta' SPMT b'6 fusien, imħaddem minn persunal professjonali wara proċeduri stabbiliti. Is-setup tal-kejl utilizzat sistema ta 'stazzjon totali ta' preċiżjoni għolja u softwer ta 'spezzjoni awtomatizzat "Digital Dock"; l-istazzjon totali dehru preċiżjoni angolari ta '0.5 sekondi u preċiżjoni li jvarjaw ta' 0.5 mm + 1 mm/ppm, b'sistema tal-kompjuters li kapaċi tissinkronizza unitajiet multipli għal kejl u traċċar simultanju.
Wara li l-SPMT ġie mgħobbi bil-komponent, ġew stabbiliti punti inizjali ta 'referenza tal-art, u l-koordinati tal-punti ta' kejl fil-mira fuq il-komponent ġew ikkalkulati abbażi ta 'dawn il-punti ta' referenza. L-SPMT imbagħad tbiegħed mill-pożizzjoni ta 'referenza, irritorna tul mogħdija predeterminata, u poġġiet ruħha mill-ġdid fil-post ta' referenza oriġinali. Mal-pożizzjonament mill-ġdid, il-koordinati tal-punti tal-kejl fuq iż-żewġ naħat tax-xellug u tal-lemin tal-komponent ġew imkejla; dawn imbagħad tqabblu mal-koordinati inizjali biex tiġi ddeterminata l-eżattezza tal-ippożizzjonar tal-SPMT.
Deskrizzjoni tal-proċedura sperimentali
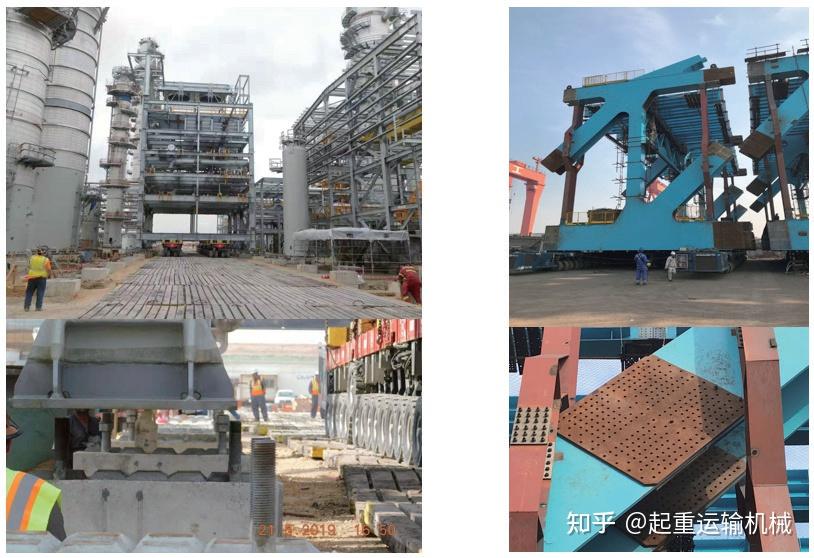
Pass 1: Uża stazzjon totali u attrezzaturi korrispondenti biex tistabbilixxi punt ta 'referenza inizjali fuq l-art. Ikkalkula l-koordinati tal-mira (komponent) ibbażati fuq dan il-punt ta 'referenza u wettaq stakeout rapidu u ta' preċiżjoni għolja (eżattezza aħjar minn 1 mm) waqt li twaħħlu markaturi tal-kejl.
Pass 2: Wara li jitlaq mill-punt ta 'referenza inizjali fil-mod ta' sewqan normali, l-SPMT jissimula x-xenarju ta 'installazzjoni u jirritorna għall-punt ta' referenza; malli toqrob f'madwar 20 metru, jibdew it-tħejjijiet għat-traċċar tat-trajettorja.
Pass 3: Hekk kif il-vettura tivvjaġġa fil-medda ta '20-10 metri mill-punt ta' referenza inizjali, tintuża priżma ta 'traċċar ta' 360 grad biex timmonitorja l-mogħdija tal-moviment. Matul il-moviment tal-komponent, erba 'stazzjonijiet totali awtomatizzati jsegwu l-priżma f'ħin reali biex jipprovdu feedback tad-dejta, li jippermettu korrezzjoni tat-trajettorja f'ħin reali bbażata fuq dik id-dejta.
Pass 4: Wara l-korrezzjoni tat-trajettorja, il-vettura taqleb għall-modalità "mikro-move". Malli tidħol f'żona fi ħdan 30 mm taż-żona fil-mira, isiru aġġustamenti rapidi bl-użu ta' punti ta' referenza viżwali; dawn il-punti joffru interface intuwittiv u konvenjenti, li jippermetti lill-operaturi tal-SPMT jagħmlu aġġustamenti diretti u rapidi.
Pass 5: L-ispezzjoni ta 'preċiżjoni għolja titwettaq bl-użu tal-istazzjon totali biex tipprovdi feedback tal-pożi; l-SPMT jaġġusta l-pożizzjoni tiegħu abbażi ta 'dan ir-rispons biex jikkonferma l-istat finali ta' tqegħid preċiż. Wara t-tqegħid, id-dejta pożizzjonali mill-punti ta 'spezzjoni hija rreġistrata għall-analiżi tar-riżultati sperimentali.
Ibbażat fuq l-analiżi sperimentali ta 'hawn fuq, l-SPMT jista' jikkoreġi l-ivvjaġġar b'linja dritta tiegħu fi żmien 10 metri waqt it-tħaddim normali (modalità mhux inching), filwaqt li l-preċiżjoni tal-ippożizzjonar preċiż tal-SPMT (mod inching) tista 'tilħaq fi żmien 2 mm.
Analiżi funzjonali tas-sistemi ta 'appoġġ, istering u drive tal-SPMT turi l-kapaċità tagħha li twettaq operazzjonijiet ta' installazzjoni u pożizzjonament għal komponenti modulari tqal fuq skala kbira. Biex tiġi ddeterminata l-eżattezza tal-pożizzjonament, saru esperimenti bl-użu ta 'sistema ta' kejl ta 'stazzjon totali u operazzjonijiet attwali tal-proġett, u vverifikaw li l-eżattezza tal-pożizzjonament taqa' fi ħdan 2 mm. Dawn is-sejbiet jipprovdu gwida sinifikanti għall-installazzjoni u l-ippożizzjonar ta 'komponenti modulari kbar.
Soluzzjonijiet SPMT minn Vetturi Orjentali
L-analiżi ta 'hawn fuq turi li l-SPMTs jistgħu jipprovdu l-moviment multidirezzjonali, irfigħ, livellar, u pożizzjonament preċiż meħtieġ għall-installazzjoni ta' komponenti modulari kbar u tqal. Ibbażat fuq dawn il-kapaċitajiet, Oriental Vehicles jipprovdi firxa ta 'SPMT u soluzzjonijiet ta' trasport modulari għal proġetti eżiġenti ta 'trasport u installazzjoni ta' tagħbija tqila.
Il-Trasportatur Modulari li jimxi waħdu b'5 fusijiethija soluzzjoni SPMT kompatta ddisinjata għat-trasport ta 'tagħmir industrijali ta' daqs kbir u tqil. It-tħaddim li jimxi waħdu, is-sospensjoni idrawlika u l-istering preċiż tiegħu jipprovdu moviment u pożizzjonament flessibbli f'ambjenti tax-xogħol eżiġenti. Il-konfigurazzjoni modulari tista 'wkoll tiġi adattata għal dimensjonijiet differenti tal-merkanzija u rekwiżiti tal-proġett.
Għal applikazzjonijiet akbar ta 'tagħbija tqila, il-Karru SPMTjipprovdi pjattaforma ta 'trasport modulari ta' kapaċità għolja b'sospensjoni idrawlika u sistemi ta 'l-istering. L-istruttura modulari tagħha tippermetti li konfigurazzjonijiet tal-fus differenti jiġu kkombinati skont il-piż u d-dimensjonijiet tal-merkanzija, u tagħmilha adattata għal tagħmir industrijali kbir u proġetti infrastrutturali.

Il-Trasportatur Modulari li jaħdem waħdu Għat-Trasport tar-Raġġ tal-Ponthija ddisinjata speċifikament għat-trasport u l-ippożizzjonar ta 'travi tqal tal-pont u komponenti oħra ta' infrastruttura ta 'daqs kbir. Is-sistema idrawlika li taħdem għal rasha u l-konfigurazzjoni modulari tagħha jipprovdu l-manuvrabbiltà meħtieġa għal siti ta 'kostruzzjoni kumplessi u operazzjonijiet ta' rfigħ u pożizzjonament ta 'tqal.

Għal proġetti li jeħtieġu kapaċità ta 'trasport ogħla, il-300–400T Trasportatur Modulari li jaħdem waħdujoffri soluzzjoni heavy-duty għal merkanzija ultra-tqal. B'linji ta 'fus konfigurabbli u operazzjoni li taħdem għal rasha, tista' tiġi adattata għal rekwiżiti differenti ta 'tagħbija u kundizzjonijiet tal-proġett.
Dawn is-soluzzjonijiet SPMT juru kif it-teknoloġija tat-trasport modulari tista 'testendi lil hinn mit-trasport konvenzjonali ta' tagħbija tqila biex tappoġġja l-ippożizzjonar u l-installazzjoni ta 'komponenti modulari kbar. Skont il-piż tal-merkanzija, id-dimensjonijiet, iċ-ċentru tal-gravità, il-kundizzjonijiet tas-sit, u l-eżattezza tal-pożizzjonament meħtieġa, il-konfigurazzjoni SPMT xierqa tista 'tiġi magħżula jew personalizzata.

Dwar Vetturi Orjentali
Oriental Vehicles International Co., Limited huwa manifattur professjonali ta 'semi-karrijiet, trasportaturi, u tagħmir tat-trasport speċjali. Imwaqqfa fl-2002, il-kumpanija għandha aktar minn 20 sena esperjenza fir-riċerka u l-iżvilupp u l-manifattura tal-vetturi. Il-faċilitajiet ta 'produzzjoni tagħha jkopru madwar 300,000 metru kwadru, inkluża żona ta' produzzjoni ta '80,000 metru kwadru b'linji ta' produzzjoni ta 'vetturi speċjalizzati u tagħmir ta' spezzjoni dedikat.
Vetturi Orjentali jipprovdi semi-karru personalizzat u soluzzjonijiet ta 'trasport tqil skond il-ħtiġijiet tal-klijenti. Għal merkanzija kbira u tqila mhux standard, il-kumpanija toffri servizz integrat li jkopri disinn u produzzjoni, b'kapaċitajiet ta 'tagħbija personalizzati li jvarjaw minn 30 sa 1,200 tunnellata. Il-prodotti tagħha ġew esportati lejn aktar minn 20 pajjiż u jintużaw fil-kostruzzjoni, loġistika, minjieri, enerġija, u industriji speċjalizzati oħra.
Għal proġetti li jinvolvu komponenti modulari ta 'daqs żejjed, tagħmir industrijali tqil, strutturi ta' pontijiet, jew merkanzija oħra ultra-tqal, il-Vetturi Orjentali jistgħu jiżviluppaw soluzzjoni xierqa ta 'SPMT jew trasport modulari skont ir-rekwiżiti speċifiċi tal-proġett.
Ikkuntattja lill-Vetturi Orjentali biex tiddiskuti t-trasport ta 'tagħbija tqila tiegħek, l-installazzjoni modulari jew il-proġett SPMT.
Produzzjoni Relatata:Trasportatur Modulari li jaħdem waħdu Għat-Trasport tar-Raġġ tal-Pont
300–400T Trasportatur Modulari li jaħdem waħdu
Trasportatur Modulari li jimxi waħdu b'5 fusijiet
Artikoli Relatati:X'Jagħmel Differenti t-Trasport li jaħdem waħdu?
Meta huwa t-trasport li jaħdem waħdu Aħjar għal Makkinarju Tqil?
Aqra aktar:Liema Makkinarju Tqil Huwa Trasportat minn Karrijiet Modulari?
Kif huwa differenti t-trasport li jaħdem waħdu mit-trasport modulari konvenzjonali?


